系统启动中 · RA6M5

🏆 全国大学生嵌入式芯片与系统设计竞赛 · 省级二等奖

RA6M5 智能导盲系统

基于 Renesas RA6M5 的阅路辅助导航终端
AI 红绿灯识别 · TOF 激光测距 · GPS 定位 · 语音播报 · 应急守护

SCROLL ↓
0
核心功能模块
0 Hz
TOF 实时测距频率
0 FPS
AI 视觉识别帧率
<2 m
危险距离自动报警
🏆

全国大学生嵌入式芯片与系统设计竞赛 · 省级二等奖

本作品《基于 RA6M5 的智能导盲系统》从感知层(摄像头 AI、TOF、GPS)到决策层(20Hz 决策引擎) 再到反馈层(语音 / 蜂鸣 / 震动)实现了完整的工程闭环,并配套 Web 上位机实时监控, 获得省级二等奖认可。

省级二等奖 Renesas RA6M5 边缘 AI 推理 物联网 · Web 监控
SYSTEM ARCHITECTURE

系统架构

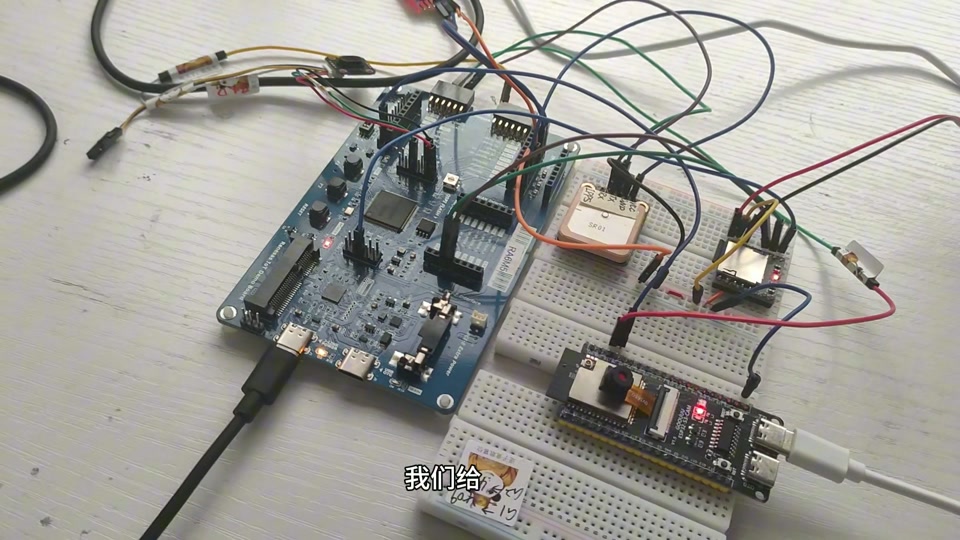
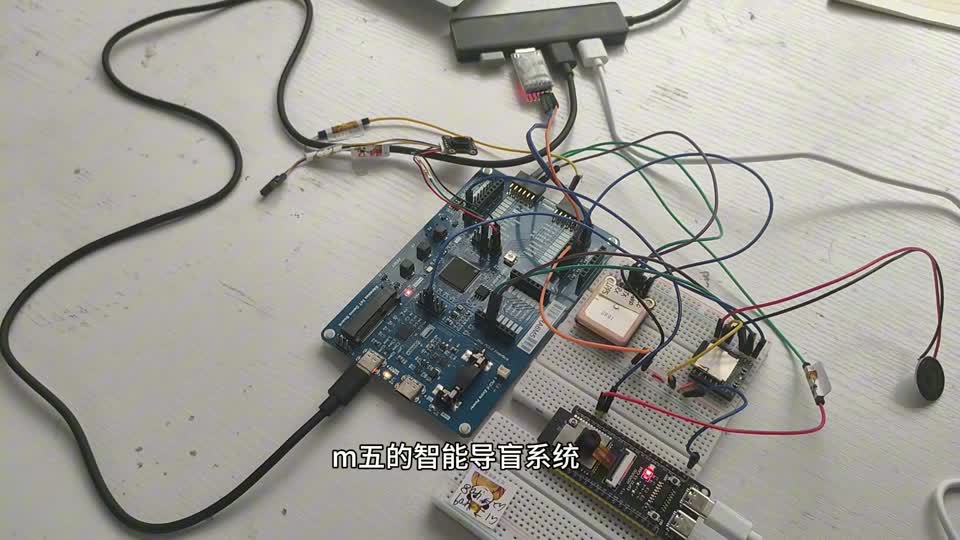
以 Renesas EK-RA6M5(Arm Cortex-M33 · TrustZone · 200MHz)为主控, 融合视觉、测距、定位三类传感器数据,经决策引擎统一调度语音、蜂鸣、震动三路反馈输出, 并通过 Web 上位机实时监控 —— 为视障人士构建「感知 → 决策 → 反馈」的完整闭环。

🎥
AI 摄像头
红绿灯识别
📏
TOF 激光
Modbus RTU
📍
GPS 模块
实时定位
→
🧠
RA6M5 主控
决策引擎 · FSP
→
🔊
DFPlayer
语音播报
📢
蜂鸣器
分级报警
📳
震动马达
触觉提醒
CORE MODULES

六大功能模块

每一个模块都对应视障出行中的一个真实痛点:看不清红绿灯、察觉不到障碍物、走失后无法求助。

🎥

AI 红绿灯识别

CAMERA AI RECOGNITION

摄像头模组实时捕捉画面,识别红/绿灯状态并给出置信度,绿灯通行、红灯等待,语音同步提示,让视障人士安全通过路口。

绿灯置信度 71% 10~30 FPS 神经网络推理 Dense(360.64)
📏

TOF 激光测距

LASER RANGING · MODBUS RTU @ 20Hz

激光飞行时间测距,实时探测前方障碍距离。进入警告阈值(<5m)预警,进入危险阈值(<2m)立即触发急停提醒。

状态安全 · 320cm 警告阈值 <5m 危险阈值 <2m
🔊

语音智能播报

DFPLAYER MINI VOICE FEEDBACK

「前方红灯,请等待」「绿灯请通行」「危险,请立即停止」—— 场景化语音引导,信息直达用户。

在线 场景触发式播报
📢

蜂鸣决策引擎

BUZZER DECISION ENGINE · 20Hz

以 20Hz 决策频率融合全部传感器状态,按危险等级输出不同节奏的蜂鸣模式,嘈杂环境下依然有效。

前方有障碍 立即停止模式
📍

GPS 实时定位

LOCATION TRACKING

实时上传经纬度与运动速度,家属可通过上位机查看位置状态,防止走失;异常停留自动告警。

已定位 速度监测
🛡️

应急守护

EMERGENCY GUARDIAN

近距离障碍触发震动提醒信号,配合 Web 上位机形成远程应急守护链路,多重保障出行安全。

震动触觉反馈 守护链路在线
LIVE DEMO

实机演示

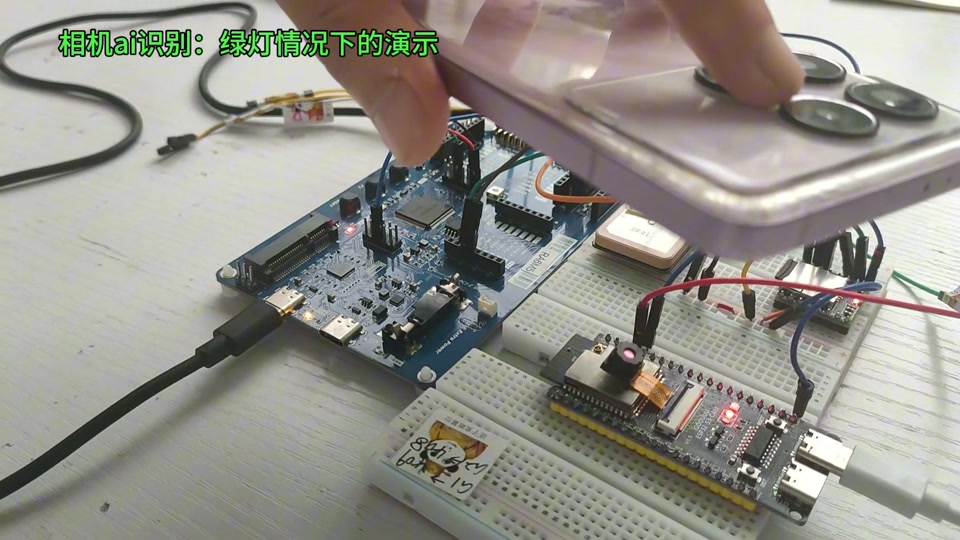
真实硬件运行录像:AI 相机识别红绿灯(绿灯放行 / 红灯等待)、TOF 近距离测距提醒、应急守护联动,以及 Web 上位机的实时监控界面。

完整功能演示视频 · 红绿灯 AI 识别 / TOF 测距 / 应急守护 / 上位机联动
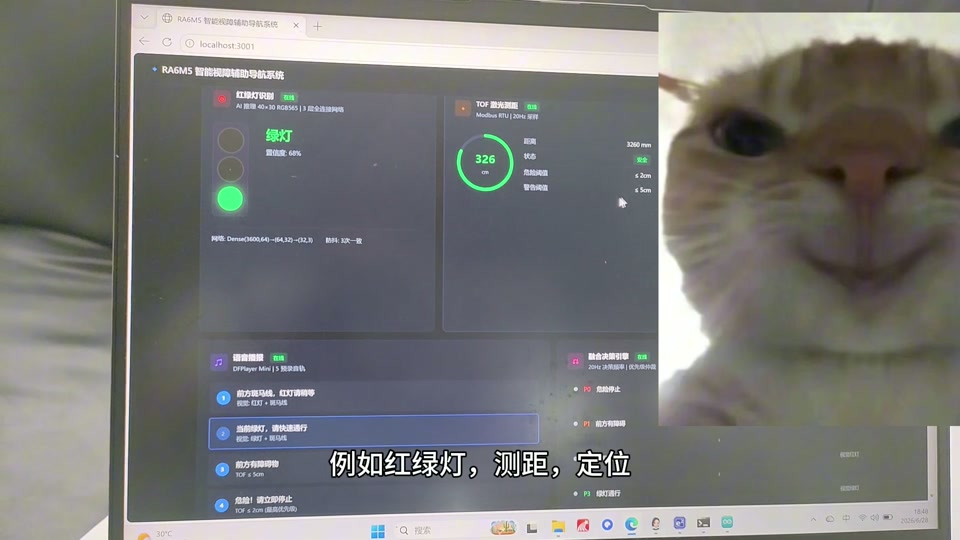
Web 上位机仪表盘
Web 上位机 · 智能阅路辅助导航系统仪表盘,四大模块状态实时可视